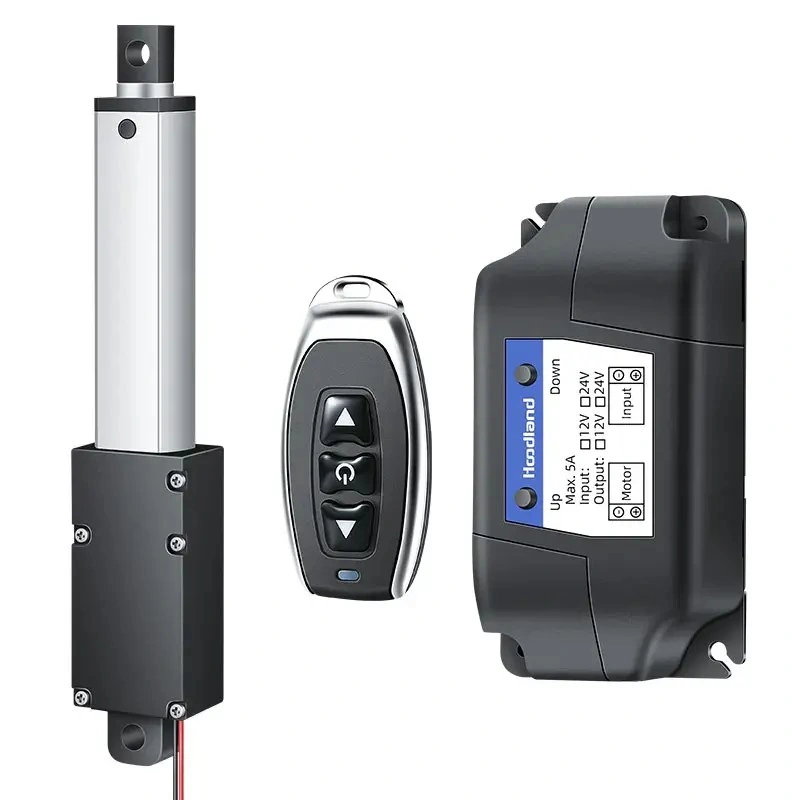
Comprendre la force de verrouillage statique dans les actionneurs linéaires : un guide technique complet
Learn what static self-locking or holding force means in linear actuators, what can resist back-driving, and how screw geometry, gearing, brakes, load, lubrication, wear and temperature affect selection.
Static self-locking or holding force describes the axial load an unpowered actuator can resist under stated conditions before the external load causes unacceptable movement or back-driving. It is a useful component specification, but it does not by itself prove that an external brake, restraint or other system-level safety measure is unnecessary.
La science derrière le verrouillage autonome
Resistance to back-driving can come from screw geometry and friction, gearbox characteristics, an integrated brake or a combination of mechanisms. For screw systems, the relationship between lead angle and effective friction is a useful screening principle, but actual holding behavior also depends on lubrication, materials, gearing, load, orientation, wear, temperature and vibration.
Scope: This page explains generic static holding and back-driving mechanics across linear actuator designs. For gravity-loaded vertical mechanisms, project-risk checks and validation, see Self-Locking Force in Vertical Lifting Applications. For T-type/trapezoidal screw geometry, friction and transmission trade-offs, see T-Type Lead Screws in Linear Actuators.
Table des matières
Pourquoi la force de verrouillage statique est-elle importante
Applications critiques de sécurité
Dans de nombreuses applications industrielles et commerciales, un mouvement inattendu de l'actionneur pendant une coupure de courant peut entraîner de graves dangers pour la sécurité. Les actionneurs à verrouillage autonome fournissent :
Position Holding: Define the permitted movement or drift after power is removed and validate it under the project conditions
Fault Behavior: Determine what happens during power loss, controller faults and other foreseeable failures at the complete-system level
Energy Use: A validated passive holding condition may reduce the need for continuous motor torque, but actual system power depends on the selected architecture
Applications courantes
Static holding and back-driving behavior can matter in applications such as:
Moving load, holding/back-driving, fault behavior, guards and machine risk controls
Solar tracking
Wind/stow load cases, holding direction, controls and structural load path
Équipements agricoles
Load, vibration, contamination, temperature and service conditions
Aerospace or other regulated equipment
Application-specific safety architecture, qualification and documentation defined by the finished-system manufacturer
Comprendre les spécifications de force
Terminologie clé
Lors de l'évaluation des actionneurs linéaires pour la capacité d'auto-verrouillage, comprendre ces spécifications est crucial :
Force de maintien statique: La charge maximale que l'actionneur peut maintenir stationnaire sans alimentation
Capacité de Charge Dynamique: La force maximale pendant que l'actionneur est en mouvement
Cycle de Travail: Le pourcentage de temps pendant lequel l'actionneur peut fonctionner à pleine charge
Exemple de calcul de force
Do not calculate an unpowered holding rating from motor torque alone. Evaluate screw geometry, friction, gearing, brake/holding elements, load direction and configuration-specific test data.
A theoretical calculation can support design screening, but the rated holding or back-driving value should come from the selected actuator configuration and defined test conditions.
Types de mécanismes de verrouillage autonome
1. Verrouillage autonome à vis de réglage
A lead screw with suitable geometry and friction can resist back-driving when unpowered. Do not treat a shallow thread angle as an automatic guarantee; verify the selected screw, nut, gearing, lubrication, load, orientation and wear condition.
2. Verrouillage autonome à vis sans fin
Some worm-gear arrangements can provide useful resistance to back-driving, but not every worm gear is self-locking. Lead angle, friction, lubrication, efficiency, wear, vibration and external torque determine the actual behavior, which should be verified for the selected mechanism.
3. Conceptions avec frein intégré
Certaines applications nécessitent une force de maintien supplémentaire au-delà de ce que le mécanisme à vis fournit. Les freins mécaniques intégrés offrent une meilleure tenue de position, bien qu'ils ajoutent de la complexité et du coût.
Sélectionner le bon actionneur linéaire à verrouillage autonome
Facteurs à considérer
Force de maintien requise: Calculez la charge maximale que votre application doit maintenir
Longueur de course: Déterminez la distance d'extension requise
Exigences de vitesse: Équilibrez entre vitesse et capacité de maintien
Conditions environnementales: Prenez en compte la température, l'humidité et l'exposition à la poussière
Alimentation électrique: Assurez-vous de la compatibilité avec votre source d'alimentation disponible
Directives de dimensionnement
The required margin between expected load and rated holding force should be defined by the equipment designer from the full load case, uncertainty, geometry, shock, vibration, wear, environment, applicable standards and supplier guidance. Do not apply a universal design-factor rule.
Charges dynamiques pendant l'opération
Facteurs environnementaux
Usure à long terme et dégradation
Meilleures pratiques d'installation
Considérations de montage
Assurez-vous d'un alignement parallèle entre l'actionneur et le chemin de charge
Utilisez du matériel de montage approprié classé pour les charges attendues
Laissez un dégagement adéquat pour une extension complète
Considérez l'amortissement des vibrations pour les applications dynamiques
Connexions électriques
Un câblage approprié est essentiel pour un fonctionnement fiable de l'auto-verrouillage :
Utilisez un câblage de gauge appropriée pour les exigences de courant
Implémentez des interrupteurs de fin de course pour la protection de la fin de course
Considérez les options de dérivation manuelle pour les situations d'urgence
Maintenance et durabilité
Prolongation de la durée de service
Pour maintenir une performance optimale d'auto-verrouillage :
Lubrification régulière: Gardez les vis et les engrenages correctement lubrifiés
Inspectez pour l'usure: Vérifiez les signes d'usure ou de dommage mécanique
Protection environnementale: Utilisez des unités scellées dans des environnements difficiles
Surveillance de la charge: Évitez de dépasser les spécifications nominales
Problèmes courants et solutions
Problème
Cause possible
Solution
L'actionneur dérive lorsqu'il est hors tension
Auto-verrouillage réduit dû à l'usure
Inspecter et remplacer les composants usés
Bruit accru pendant l'opération
Manque de lubrification
Appliquer le lubrifiant approprié
Performance incohérente
Problèmes électriques
Vérifiez le câblage et les connexions
Comparer les actionneurs à verrouillage autonome et non autonome
Actionneurs à verrouillage autonome
Avantages :
May provide passive resistance to back-driving when the selected configuration is validated
Can contribute to a holding strategy but does not replace the system risk assessment or independent protection where required
May reduce continuous holding torque in some architectures; verify total system energy use
Considérations :
Speed depends on screw lead, gearing, motor and selected operating point
Cost depends on the complete actuator and holding architecture
Efficiency and thermal limits are configuration-dependent
Actionneurs non à verrouillage autonome
Avantages :
Cost depends on the selected drive, brake/holding strategy and control architecture
Higher speed may be possible in some configurations; confirm the actual operating point
May fit higher-cycle motion where the selected efficiency, thermal and holding strategy are appropriate
Considérations :
Define the required stationary holding method; this may involve a brake, restraint, motor torque or another mechanism
Safety-relevant positioning requires a system-level risk assessment and validated holding architecture regardless of screw category
Un actionneur à verrouillage autonome peut-il se déplacer si la charge dépasse sa force de maintien statique ?
Yes. External load, vibration, wear, lubrication, temperature or a load above the tested holding condition can cause back-driving or drift. Use the configuration-specific rating and define the required design margin from the complete application risk and load case.
Does self-locking eliminate the need for an electronic or mechanical brake?
Not automatically. Whether a separate brake, restraint or secondary load path is required depends on the failure consequences, permitted drift, load, orientation and machine/device risk assessment. Self-locking is a component characteristic, not a universal safety lock.
Does temperature affect self-locking or holding behavior?
It can. Temperature changes lubricant viscosity and can influence friction, materials and clearances. Validate the selected configuration across the specified temperature range and representative wear or service condition.
Are high-speed actuators always more likely to back-drive?
Not always. Speed can be changed through motor speed, gearing, screw lead or other design choices. Back-driving depends on the complete drivetrain, friction, brake/holding strategy and load, so verify the selected high-speed configuration instead of assuming it is non-self-locking.
Conclusion
La force de verrouillage statique est une spécification critique pour les applications nécessitant un maintien de position fiable sans consommation d'énergie continue. Comprendre la mécanique, les critères de sélection appropriés et les meilleures pratiques d'installation garantit que vous choisissez le bon actionneur linéaire pour vos besoins spécifiques.
Pour plus d'informations sur la sélection du bon actionneur linéaire pour votre application, explorez notre Guide des actionneurs linéaires 12V vs 24V ou contactez notre équipe technique pour des recommandations personnalisées.
[Cycle de Service des Actionneurs Linéaires Expliqué] – Comprendre les limites opérationnelles
[Guide d'Installation pour Actionneurs Linéaires] – Meilleures pratiques pour une performance optimale
Obtenez des Aperçus d'Experts sur le Contrôle de Mouvement Industriel
Sélectionner le bon vérin linéaire électrique ou colonne de levage est crucial pour la performance de votre projet. En tant que fabricant professionnel de Contrôle de Mouvement & Automatisation, nos ingénieurs vous aident à personnaliser la capacité de charge, la longueur de course et les classes IP en fonction de votre application spécifique. Partagez vos exigences techniques pour une solution sur mesure.
ActuLift prend en charge la personnalisation de bout en bout, de la conception structurelle et des paramètres de course aux finitions de marque et de boîtier, vous aidant à construire une identité de marque puissante.
Réponse rapide et prototypage
Nous comprenons l'importance de la rapidité dans l'approvisionnement B2B, en utilisant des flux de production optimisés pour garantir des réponses efficaces du développement d'échantillons à la livraison en gros.
Quality Documentation & Traceability
Quality and traceability requirements vary by project. Ask ActuLift for the applicable inspection records, product specifications, drawings and available compliance documentation for the selected model and order.